
Вертолет – летательный аппарат тяжелее воздуха.
Подъемная сила и тяга для поступательного движения у вертолета создаются при помощи несущего винта. Этим он отличается от самолета и планера, у которых подъемная сила при движении в воздухе создается несущей поверхностью – крылом, жестко соединенным с фюзеляжем, а тяга – воздушным винтом или реактивным двигателем.
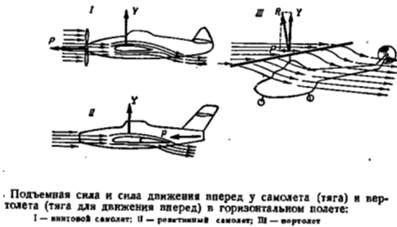
В принципе полета самолета и вертолета можно провести аналогию. В том и другом случае подъемная сила создается за счет взаимодействия двух тел: воздуха и летательного аппарата (самолета или вертолета).
По закону равенства действия и противодействия следует, что с какой силой летательный аппарат действует на воздух (вес или земное притяжение), с такой же силой воздух действует на летательный аппарат.
Тяга и крутящий момент лопасти
Полная аэродинамическая сила лопасти  может быть выражена следующей зависимостью:
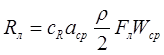 ,
где  - коэффициент аэродинамической силы;
 - осредненный угол атаки лопасти;
 - площадь лопасти;
 - осредненная величина скорости воздушного потока.
Отсюда видно, что аэродинамическая сила прямо пропорциональна углу атаки и второй степени скорости. здесь имеются в виду осредненные значения угла атаки лопасти () и скорости потока по лопасти, ибо, как известно, скорость, и угол атаки для различных сечений лопасти неодинаковы. Рассмотрим составляющие полной аэродинамической силы, направленные параллельно оси винта и параллельно плоскости вращения. Первая составляющая есть не что иное, как тяга одной лопасти, вторая составляющая – сила сопротивления вращению. Так как воздушный поток встречает большую часть лопасти под небольшими углами, а углы установки лопасти  так же невелики (не более
 ), то без большой ошибки можно считать, что тяга лопасти и подъемная сила по величине одинаковы, т.е.

Сила сопротивления вращению  может существенно отличаться от силы сопротивления
 , направленной по потоку. Приближенно можно считать, что есть сумма силы сопротивления и проекции подъемной силы
 на плоскость вращения, т.е.

В горизонтальном полете всегда больше, чем . При планировании на режиме самовращения  .
Постановка задачи
Материалы деталей конструкций и их упругие константы приведены в табл. 1.1.
Таблица 1.1.
|
Наименование детали |
Тип материала |
Модуль упругости, Е, кгс/мм2 |
Коэффициент Пуассона |
|
Лонжерон 333.3950.1100 |
Т25(ВМ)-78, Св. 5-211Б |
5300 |
0,3 |
|
Бобышка 333.3950.1101 |
ВМС-6-7,2x2, Св. 5-211Б |
4468 |
0,3 |
|
Вкладыш 333.3950.1850 |
Т25(ВМ)-78, Св. 5-211Б |
5300 |
0,3 |