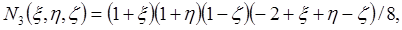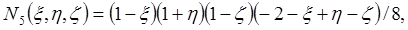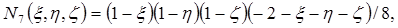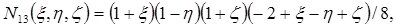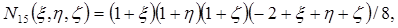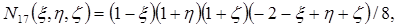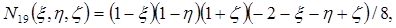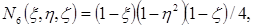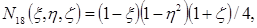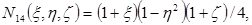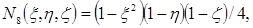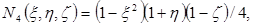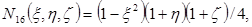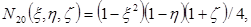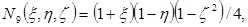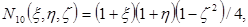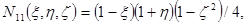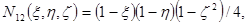
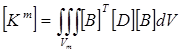
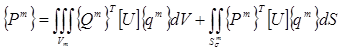
Все о транспорте
 

Принцип полета вертолета и основные конструктивные отличия его от самолета

Материалы » Методика построения трехмерной твердотельной неоднородной модели лонжерона » Принцип полета вертолета и основные конструктивные отличия его от самолета

Страница 4

Где ,

. (2.7)

- матрица жесткости элемента, - вектор узловых сил.

Строится функционал энергии для всего тела как сумма значений энергии по всем элементам. При этом считается, что перемещения узлов, принадлежащих разным элементам, одинаковы для всех прилегающих элементов. Физически это означает выполнение условий неразрывности поля перемещений во всей области тела. После выполнения операций сборки получим
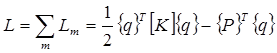
. (2.8)

Здесь вектор включает в себя узловые перемещения всего тела, матрица называется матрицей жесткости всего тела и состоит из суммы матриц , вектор - вектор внешних сил, состоящий из суммы поэлементных сил и заданных сосредоточенных нагрузок.

В соответствии с методом Ритца необходимо найти такой вектор , который дает минимум энергии Э. Как известно необходимым и достаточным условием минимума полной энергии является равенство нулю ее первой вариации
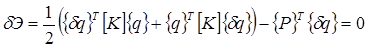
, (2.9)

Откуда в силу симметрии матрицы получим алгебраическую задачу
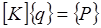
. (2.10)

Решая эту систему, находим вектор , который однозначно определяет поле перемещений и позволяет найти распределение напряжений в теле, что и является конечной целью задач теории упругости.

Различие МКЭ и метода Ритца состоит в особенности задания аппроксимации, а именно: в МКЭ она определяется поэлементно и неизвестными параметрами являются узловые перемещения, тогда как в классическом методе Ритца неизвестные параметры не имеют явного физического смысла.

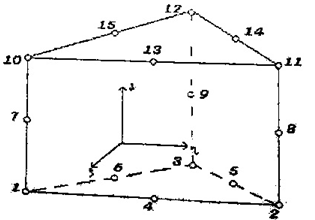
Приведем две квадратичные аппроксимации: двадцатиузловой параллелепипед и пятнадцати узловая призма. Они принадлежат классу Сирендиповых аппроксимаций, так как имеют узлы только на ребрах.
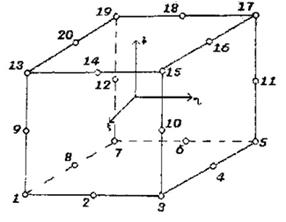
Пробные функции для первого из них имеют вид неполного триквадратичного полинома, то есть
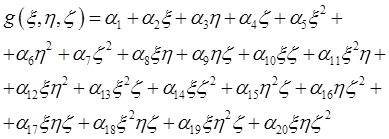
(2.11)

Функции формы для (2.11) получаются следующими:
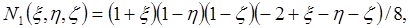
(2.12)
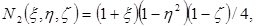
Для квадратичной призмы аппроксимирующий полином будет иметь вид:

Страницы: 1 2 3 4 5


Моделирование процессов управления, определение и оценка показателей качества
Расчетный режим работы Максимальное ускорение, развиваемое электроприводом Максимальная скорость в режиме слежения Расчетная частота Синтезируем систему комбинированного управления, добавив в неё дополнительное задание по скорости, которое выглядит следующим образом: , принимаем Установившаяся ошибка должна быть Рис. 2 Модель ЭП с учетом дискретности преобразователей. На рис. 4 блок Subsystem – блок, моделирующий стабилизато ...

Реконструкция недостаточной прямой вставки между кривыми, направленными в одну сторону
Производим расчет реконструкции недостаточной прямой вставки между кривыми, направленными в одну сторону, путем замены ее третьей кривой, сопрягающейся с оставшимися участками существующих кривых переходными кривыми ( согласно методике в источнике [ 10 ] ). В качестве исходных данных используются: радиусы существующих кривых R1 и R2, длина существующей прямой вставки dc, радиус проектируемой кривой Rпр. Расчетная схема представлена на рисунке ...

Техника безопасности при работе с оптическим измерителем соосности «РКР090»
Измеритель содержит монохроматический лазер, который при длительном воздействии может повредить сетчатку глаза. Не допускать попадания луча в глаза. Прежде чем приступать к работе следует внимательно изучить подвижные части универсального углового кронштейна. Поверка СИ Метод непосредственного сличения без промежуточных приборов довольно прост и широко используется при поверке СИ невысокой точности: штриховых мер длины (линейки, рулетки); ме ...