
Случай 1. Максимальная вместимость ковша Vк.max:
минимальная ширина, при которой объёмы ссыпания DV1 и DV2 не имеют общих зон:
 , (3.49)
где lн – максимальное положение верхней точки заполнения:
lн = 0,5(hст × tgjc + Lксс (tgaк × tgjc + 1) + Lкс); (3.50)
если Bк ³ Bк.min, то lн = lx и Vк.max определяется по формулам:
Vк.max = FSmax × Bк – DV1 – DV2; (3.51)
максимальная площадь торцевой фигуры:
FSmax = F1 + F2 – F3 – F4; (3.52)
где F1= hст × lн; (3.53)
F2 = 0,5 × tgaк; (3.54)
F3 = 0,5 (lн – lкс)2 × tgjc; (3.55)
F4 = 0,5 (lн – lксс)2 × (tgaк + ctgjc); (3.56)
максимальные объёмы ссыпания:
 ; (3.57)
где i = 1 – открытая сторона ковша; i = 2 – сторона ковша с боковой стенкой;
 ; (3.58)
 ; (3.59)
 ; (3.60)
 ; (3.61)
коэффициент потерь:
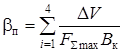 . (3.62)
Случай 2. Вместимость ковша Vк.max1 при Bк < Bк.min:
уровень заполнения ковша грузом:
 ;
оценка положения уровня груза относительно Lксс, Lкс и Sст, варианты:
(а) Lксс £ Lх < Lн; (б) Lкс £ Lх < Lксс;
(в) Sст £ Lх < Lкс; (г) 0 £ Lх < Sст;
торцевая площадь:
(а)  ; (б)
 ; (в) и (г)
 .
Площади F1…F4 определяются по (3.53) – (3.56) при lн = lQ:
объёмы ссыпания:
а) DVi = DV1i + DV2i – DV3i – DV4i; б) DVi = DV1i + DV2i – DV3i;
в) и г) DVi = DV1i + DV2i.
Объёмы DV1i…DV4i определяются по (3.58) – (3.60) при lн = lQ.
Реальная вместимость ковша:
Vк.max1 = FS1 Bк. – DV1 – DV2.
Математические модели для расчёта фактического объёма груза, остающегося в ковше после черпания Vкз, коэффициент потерь  п.
Общие соотношения
Vкз = Fзач Ксм Bк. –  ,
где DV1 и DV2 – ранее определённые объёмы ссыпания через боковые стороны ковша; DV3 – объём, который не может поместиться в ковше из-за недостаточной вместимости:
DV3 = Fзач Ксм Bк. – Vк.max, при Bк. ³ Bк.min;
DV3 = Fзач Ксм Bк. – Vк.max1, при Bк. < Bк.min.
Объёмы DV1 и DV2 определяются по соотношениям (3.49) – (3.61) в зависимости от уровня заполнения ковша lx:
при Bк. ³ Bк.min и DV3 > 0 → lx = lн;
при Bк. < Bк.min и DV3 > 0 → lx = lQ.
Если DV3 < 0, то lx находится внутри диапазонов (а), (б), (в), (г). Конкретное значение lx определяется решением уравнения: