
То же для варианта б:
ведущая часть системы относительно ведущего вала фрикционной муфты:
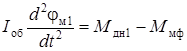 , (3.40)
ведомая часть системы относительно оси O:
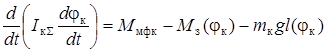 , (3.41)
где Мдн1 – момент, развиваемый приводным двигателем на валу ведущего звена фрикционной муфты, Нм; Ммф – момент, развиваемый фрикционной муфтой; в общем случае является функцией времени; Ммфк – момент, развиваемый фрикционной муфтой, приведённый к оси вращения ковша O, Нм;  м1 – угол поворота ведущего звена фрикционной муфты.
Для решения систем уравнения (3.37) – (3.40) и (3.41) необходимо разделить движение механизма подъёма ковша на этапы, определить начальные условия для каждого из уравнений по этапам, найти конкретные выражения для функций IкУ (к), l(к) и выполнить другие преобразования.
В настоящее время ковшовые машины с жёсткой связью двигателя механизма подъёма барабана применяются редко. Наибольшее распространение имеют ШПМ с планетарно-фрикционной включающей муфтой типа 1ППН5. Поэтому дальнейший анализ динамики механизма подъёма ковша выполнен для этого класса машин. При этом будем считать, что моменты инерции включающей муфты приведены к валу барабана; к этому же валу приведена и масса вращающихся частей двигателя и кинематически жёстко связанных с этим масс редукторов. Тогда между Ммф и Ммфк справедливо соотношение:
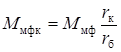 , (3.42)
В этом выражении rб = const, а rк = rк(к), так как в процессе поворота ковша изменяется радиус (плечо) приложения тяговой силы Sц.
Гидромеханический привод. Максимальный развиваемый момент механизма подъёма ковша определяется исходя из мощности двигателя Nдв, работающего на механизм подъёма, с учётом потерь в гидравлической и механической частях системы:
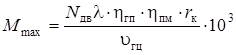 , (3.43)
где Nдв – мощность двигателя;  гц – скорость выдвижения штока, м/с;
 пм – КПД механической части механизма подъёма ковша; гп – КПД гидравлической части механизма подъёма ковша;
 – допустимая перегрузочная способность двигателя по моменту; rк – плечо силы, развиваемой гидроцилиндрами, относительно центра вращения ковша.
Скорость выдвижения штока гц определяется по диаметру цилиндров dцп и расходу насоса qн, по общеизвестным соотношениям. Как правило, для гидромеханического привода динамическими процессами пренебрегают.
Как показано ранее, одним из важнейших ограничивающих факторов при оценке ковшовой погрузочной машины по производительности является максимальная глубина внедрения по силовым факторам механизма подъёма ковша. Условие, которое реализует это требование, имеет вид:
Mп.max ³ Mз.max(Sвн) + Mпк + ∆Mз.дин (Sвн), (3.44)
где Mз.max(Sвн) – максимальный статический момент сопротивлений черпанию, представляющий собой сумму моментов от преодоления сопротивлений сдвигу и подъёму горной массы; высчитывается по формулам (3.24) – (3.30); Mпк – момент сопротивления подъёму порожнего ковша относительно оси вращения ковша для данной глубины внедрения, Mп.к –величина постоянная; ∆Mз.дин(Sвн) – дополнительная динамическая составляющая от действия сил инерции механизма подъёма, включая ведомую часть привода, ковша и сдвигаемую горную массу.
Решение уравнения (3.44) и даст значение Sз.max, на которую допустимо внедрить ковш при раздельном черпании. Наибольшие трудности вызывает расчёт динамической составляющей на основании решения дифференциальных уравнений. При оценке оборудования определение динамической составляющей затруднено не столько методически, сколько технически: необходимо иметь в распоряжении расчётчика значения моментов инерции, размеры плеч и т.д. Эти данные в техническом описании погрузочной машины не приводятся, а их вычисление известными методами весьма трудоёмко.
Другой причиной высокой трудоёмкости определения ∆Mз.дин(Sвн) является необходимость многокритериального решения уравнений (3.40), (3.41) для различных фиксированных значений Sвн с последовательным построением искомой зависимости ∆Mз.дин(Sвн). Поэтому возникает стремление ограничиться приближёнными методами с определением возможной погрешности. По-существу, необходимо определить инерционную составляющую ведомой части трансмиссии, включая вращающиеся части редуктора, барабан, ковш и горную массу, сдвигаемую при зачерпывании. Очевидно, что вращающиеся массы редуктора не обладают существенной величиной момента от сил инерции. Главные составляющие – это моменты от сил инерции ковша и сдвигаемой призмы. Эти массы получают кратковременное угловое ускорение  , величина которого определяется скоростью включения фрикционной муфты. Характер протекания переходных процессов представлен на рисунке 3.15. Позиции 1…4 относятся к ведущей, позиции 5…10 – ведомой части трансмиссии.