
 (3.15)
где mм – масса погрузочной машины, кг; mв – масса прицепной части, например, вагонетки, кг;  – угол наклона почвы выработки;
 м – скорость машины, м/с; Тсц – сила сцепления двигателя с основанием (рельсами, почвой), Н; Wвн(S) – сопротивление внедрению в функции глубины внедрения, Н; Мс – момент сопротивлений от ходовых перемещений машины, вагонетки, потерь в редукторе, Н×м; Jпр – приведённый к оси двигателя (колёса, звёздочки гусеничного механизма) момент инерции вращающихся масс – двигатель, редуктор, колёса и т.д., Н×мс2; wк – угловая скорость колеса, звёздочки, 1/с; Мqк – приведённый к оси движителя момент, развиваемый двигателем хода, Н×м.
Процесс внедрения состоит в общем случае из двух этапов:
движение без пробуксовки колёс относительно рельсов или гусениц относительно почвы с выключенным двигателем до достижения предельной силы сцепления Тсц;
движение после достижения Тсц предельной величины, после чего-либо возникает пробуксовка движителя с включённым двигателем хода, либо происходит отключение двигателя, и машина продолжает движение с реализацией кинематической энергии системы.
Решение системы уравнений (3.14), (3.15) позволяет получить зависимость S = f(t), где S – перемещение машины и, следовательно, ковша, t – время процесса. Для решения уравнений необходима информация о погрузочной машине (mм), прицепленной вагонетке (mв), законе сопротивлений внедрению ковша в штабель (Wвн(S)), моментах инерции вращающихся масс Ji и коэффициентах приведения каждой массы к оси движителя, внешней характеристике двигателя в функции угловой скорости Мдк , предельной силе сцепления движителя с основанием Тсц, моментах приведённых сопротивлений Мс. Необходимы также начальные условия (при t = 0, S = 0, м = ) и граничные условия при переходе от первого этапа внедрения ко второму.
Принципиально решение системы нелинейных дифференциальных уравнений (3.14), (3.15) возможно приближенными методами на ПК, например, в программе MathCad. Практические затруднения возникают при получении информации о моментах инерции и внешней характеристике ходового двигателя.
Рассмотрено решение системы (3.14), (3.15) для ковшовых погрузочных машин двух типов:
с осевой разгрузкой ковша, на колёсно-рельсовом ходу, с электромеханическим приводом (аналог 1ППН-5);
с боковой разгрузкой ковша, смонтированного на жёсткой рукояти, на гусеничном ходу, с электрогидравлическим приводом (аналог МПК-3).
Машины с боковой разгрузкой ковша, смонтированного на поворотной телескопической рукояти, на гусеничном ходу, с электрогидравлическим приводом (аналог МПК-1000Т) не рассматриваются в динамическом процессе внедрения, так как в этих машинах ходовой механизм используется для маневровых операций; внедрение производится в статическом режиме механизмом гидравлического независимого напора.
При отсутствии пробуксовки колёс (гусениц) система (3.14), (3.15) на 1-м этапе может быть представлена одним уравнением:
 , (3.16)
где mу – приведённая к поступательному движению масса вращающихся частей привода (двигатель, шестерни, валы, колёса); Тдк – приведённая к поступательному движению внешняя характеристика двигателя; Wc – приведённое к поступательному движению сопротивление от ходовых перемещений и потерь в редукторе.
Применяя известный порядок построения Тдк(uм) на основе данных, приведённых в технической характеристике погрузочной машины, получим для случая линейной характеристики двигатели на рабочем участке:
Tдк = Aдк – Bдк ×uм; 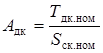 ;
 ;
Tдк.ном – номинальная сила тяги:
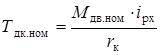 ;
мо – «синхронная» скорость движения машины:
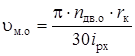 .
Теперь уравнение (3.16) перепишем в виде:
mпр  + Bдк × hрх
 + Wвн(S) =