Определяем точки совместной работы двигателя внутреннего сгорания и гидротрансформатора.
Для каждого выбранного значения передаточного отношения гидротрансформатора определяем значение крутящего момента на валу турбины и число оборотов этого вала, соответствующее найденному значению крутящего момента. Расчет проводится по формулам


1) i = 0; МН = 870 Нм; nН = 1670 об/мин.
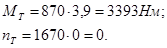
2) i = 0,2; МН = 880 Нм; nН = 1630 об/мин.
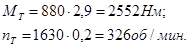
3) i = 0,4; МН = 880 Нм; nН = 1630 об/мин.
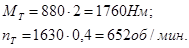
4) i = 0,6; МН = 880 Нм; nН = 1630 об/мин.
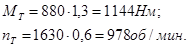
5) i = 0,8; МН = 865 Нм; nН = 1730 об/мин.
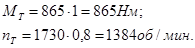
6) i = 0,9; МН = 825 Нм; nН = 2000 об/мин.
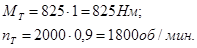
Строим график зависимости MT от nТ и переносим график коэффициента полезного действия.
Построение графика овладения перевозками
Анализ схем овладения перевозками
Любую железную дорогу рассматриваем как управляемую физическую систему, которая в каждый определенный момент времени находится в соответствующем техническом состоянии.
Под техническим состоянием дороги понимаем комплекс определенных технических параметров постоянных устройств, технического оснащения и способов организации движения поездов, обеспечивающий соответствующую провозную способность, введение которог ...
Анализ опасных и вредных производственных факторов на рабочем месте
Анализ опасных и вредных производственных факторов на рабочем месте выполняется в соответствии с ГОСТ 12.0.003-74 ССБТ «Опасные и вредные производственные факторы. Классификация» [10]. Итоги проанализированных ОВПФ, действующих на рабочем месте, представлены в таблице 5.1.
Таблица 5.1 – Результаты анализа ОВПФ на рабочем месте
Наименование ОВПФ по ГОСТ 12.0.003-74
Источник ОВПФ
Воздействие на человека
Физические ОВПФ
Повыше ...
Моделирование процессов управления, определение и оценка
показателей качества
Расчетный режим работы
Максимальное ускорение, развиваемое электроприводом
Максимальная скорость в режиме слежения
Расчетная частота
Синтезируем систему комбинированного управления, добавив в неё дополнительное задание по скорости, которое выглядит следующим образом:
,
принимаем
Установившаяся ошибка должна быть
Рис. 2 Модель ЭП с учетом дискретности преобразователей.
На рис. 4 блок Subsystem – блок, моделирующий стабилизато ...