Все о транспорте
 

Моделирование процессов управления, определение и оценка показателей качества

Материалы » Система управления ДПТ путем регулирования тока возбуждения » Моделирование процессов управления, определение и оценка показателей качества

Расчетный режим работы

Максимальное ускорение, развиваемое электроприводом

Максимальная скорость в режиме слежения

Расчетная частота

Синтезируем систему комбинированного управления, добавив в неё дополнительное задание по скорости, которое выглядит следующим образом:

,

принимаем

Установившаяся ошибка должна быть
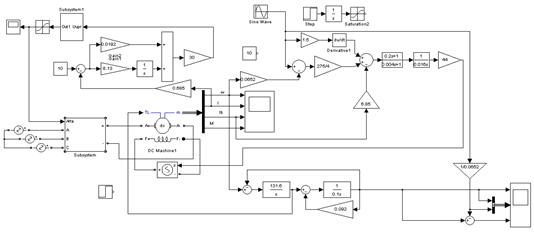
Рис. 2 Модель ЭП с учетом дискретности преобразователей.

На рис. 4 блок Subsystem – блок, моделирующий стабилизатор напряжения, Subsystem1 – блок, моделирующий определения угла управления из уравнения . Где Uу­ – напряжение управления, приведенное к стандартному ряду -10…10В, Um – максимальное напряжение пилообразного сигнала, приведенный к стандартной шкале -10…10В.
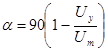
В модели не учитывается дискретность ШИМ преобразователя в цепи возбуждения, так как частота коммутации достаточна для данного допущения.

Моделирование.

Пуск привода на номинальную скорость (7.78В) при линейном изменении задания.
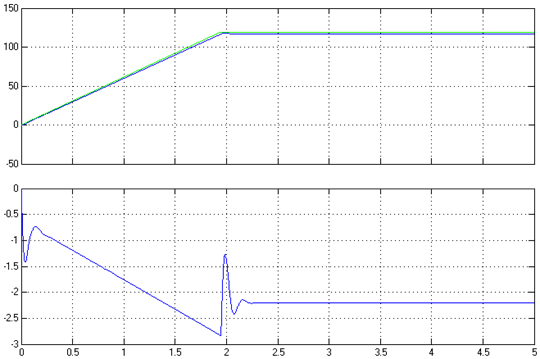
Рис. 3 Графики зависимостей .

Статическая ошибка по скорости составляет 2.2 рад/с, что удовлетворяет требованиям.
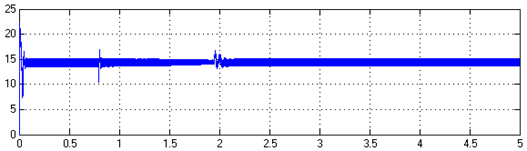
Рис. 4 Переходный процесс по току якоря
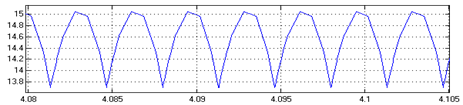
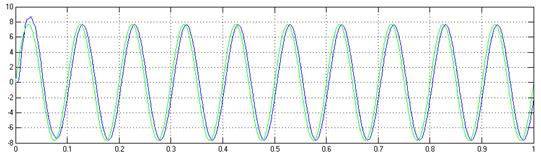
Рис. 5 Пульсации тока якоря в установившемся режиме

Из рис. 5 видно, что амплитуда пульсаций тока составляют 1.2 А, для двигателя допустимая амплитуда пульсаций 0.2*Iном = 0.2*14.6 = 2.92 А

Отработка приводом синусоидального задания с

Рис. 6 Графики зависимостей .

Проведем эксперимент отработки приводом задания

Рис. 7 Графики зависимостей .

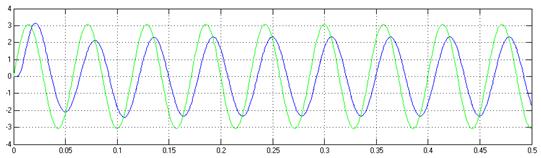
Полоса пропускания привода , при

Рис. 8 Графики зависимостей .


Расчёт количества производственных рабочих
К производственным рабочим относятся рабочие различных зон и участков, непосредственно выполняющие работы по ТО и ТР машин. При расчёте количества производственных рабочих различают: технологически необходимое – явочное и штатное – списочное число рабочих. Расчёт явочного количества производственных рабочих Ряв = Пуч / Фрм* Кп, чел.[6] где: Пуч – годовой объём работ участка, чел.-час. Фрм – фонд времени рабочего места, час. Кп – коэффицие ...

Расчет площади аккумуляторно-электротехнического участка зоны ТР
Расчет площади участка произведем по формуле: Fу = fo Ч Кп [5] стр. 73. Где fo – площадь занимаемая оборудованием в плане; Кп - коэффициент плотности расстановки оборудования, (Кпл = 4). Fу = 18,3 Ч4 = 73,2 мІ. Устанавливаем длину и ширину помещения участка: 73, 2 ч 9 = 8,1 Принимаем размеры помещения 6000 Ч 12 000 мм Устанавливаем масштаб для черчения 1:25. ...

Определение общего состава рабочих колесно-роликового участка
Общий состав производственных рабочих колесно-роликового участка определяется, как сумма рабочих на колесотокарном участке и в роликовом отделении. Количество инженерно-технических работников. принимаем 4 чел. Количество расчетно-конторского персонала. принимаем 1 чел. Количество младшего обслуживающего персонала. принимаем 2 чел. Контингент колесно-роликового участка составляет: Размеры роликового участка Площадь отделения ро ...