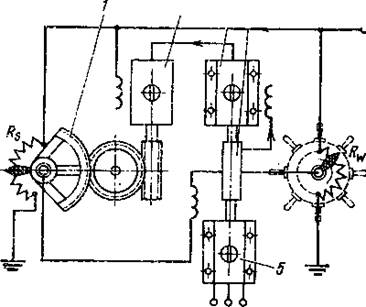
1- сектор, 2- рулевой двигатель,3- генератор, 4- регулятор, 5- привод генератора.
2- Рулевой штурвал приводит в движение перемещающийся контакт реостата с сопротивлением Rш имеющего электрическую связь с вторым реостатом, сопротивление в котором R5 меняется в зависимости от положения баллера. Если, например, вращение штурвала совпадает с направлением стрелки, то сопротивление увеличивается. Генератор, напряжение в обмотке которого контролируется регулятором, обеспечивает энергией исполнительный рулевой двигатель. Направление вращения исполнительного рулевого двигателя для рассматриваемого случая соответствует увеличению сопротивления R8 и уменьшению тока в регуляторе. В момент, когда руль занимает нужное положение, сопротивление R5 становится равным Rw и исполнительный рулевой двигатель останавливается.
Характеристика программы виртуального моделирования
В настоящее время в различных областях науки и техники активно используются системы автоматизированного проектирования (САПР). Они позволяют моделировать и исследовать различные физические явления, твердотельные конструкции в рамках заложенного математического аппарата, имеющего определенные ограничения. Для произведения анализа конструкций САПР используют разбиение их на сетки конечных элементов, что позволяет определить напряженно-деформирова ...
Взаимоотношение сторон при наступлении страхового случая
Взаимоотношения сторон при наступлении страхового случая предусматриваются в правилах страхования и соответствующих морских кодексах и являются обязательными для исполнения сторонами Невыполнение этих обязательств со стороны страхователя или его представителя может привести к освобождению страховщика от ответственности по договору страхования.
Страхователь или его представитель при наступлении страхового случая обязаны принять все зависящие от ...
Расчёт теоретической и полной длины стрелочного перевода
Теоретическая длина стрелочного перевода определяется по формуле
Lт = R(sin α-sin βн) + К*cos α, мм; (3.15)
При R =1355836 мм; βн = 1,216666; α = 2051’45’’= 2,8625; К =2690 мм.
Lт = 1355836*(0,049939– sin 1,216666) +2690*0,998752 = 41607 мм.
Полная длина стрелочного перевода определяется по формуле
Ln= q + Lт+ m, мм; (3.16)
При q =2779 мм и m = 4140 мм
Рисунок 3.7 – Схема для определения осевых размеров стрелоч ...
