Данная задача решается в предположении, что процесс ПОС завершился. При таком условии становятся известными фактические значения параметров-показателей ПОС, к числу которых относятся:
· продолжительность обработки судна (Тф),
· загрузка судна (Qф),
· производительность ТЛ (Рф),
· количество ТЛ (nф),
· уровень организации ПОС, оцениваемый коэффициентом Uф≤1.
Перечисленные показатели ПОС связываются зависимостью
|
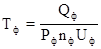 . (19)
| |
Аналогично определяется связь между плановыми показателями ПОС:
|
 . (20)
| |
Rп= Cп∙Pп∙nп∙Uп∙Tп, (21)
Rф= Cф∙Pф∙nф∙Uф∙Tф, (22)
где Uп =1, так как ТПГОС является оптимальным планом.
Задача анализа результатов ПОС состоит, с одной стороны, в сопоставлении планового и фактического значений продолжительности ПОС, а с другой стороны, в оценке влияния на ее приращение факторных показателей.
Величины отклонений показателей – факторных (∆Q, ∆P, ∆n, ∆U,∆C) и результативных (∆T, ∆R) – определяются как разность между их фактическими и плановыми значениями по формулам:
∆Q =Qф-Qп; ∆ P= Pф-Pп; ∆n= nф-nп; (23)(24)(25)
∆U = Uф-Uп; ∆C= Cф-Cп; (26)(27)
∆T= Tф-Tп; ∆R=Rф-Rп; (28)(29)
Определение максимальной скорости буксировки и силы
тяги на гаке
По данным таблицы 3.2 строим графики сопротивлений R0 и R2 в прямоугольной системе координат, затем используют их для определения максимальной скорости буксировки и силы тяги на гаке (Рисунок 3.1).
Рисунок 3.1 - Определение тяги на гаке и скорости буксировщика
Максимальный упор гребного винта буксировщика равен 829,6 кН. Требуется определитьVбmax и силу тяги на гаке Тг.
По оси ординат откладываем отрезок "0a", равный 829,6 кН. Че ...
Буксирное устройство на ледоколах
При проектировании буксирного устройства и кранцевой защиты для транспортного судна я основывался на принципиальной схеме буксирного устройства судов ледокольного типа (рис.4.1 и рис.4.2).
Основные составляющие:
буксирная лебедка с емкостью барабана около 500-700 м буксирного троса с канатоукладчиком и автоматикой для удержания заданной длины и тягового усилия в канате;
амортизатор (демпфер) гидродинамического или иного типа;
две буксирные ...
Определение динамического радиуса ведущих колес
Динамический радиус rк ведущих колес колесного трактора при обычных шинах определяем по следующей формуле:
rк = 0,0254[0,5d + (0,8 .0,85) B] м, (9)
где d и B - соответственно диаметр посадочного обода и ширина профиля колеса в дюймах.
Принимаем динамический радиус ведущих колес rк =0,6 м по протатипу. ...
